Convertir 6159 watts a KW
Antes de convertir debemos saber que:
1 Watt = 0.001 KiloWatts
Para 6159 Watts tenemos que multiplicar por 6159 a los dos miembros:
(1 Watts)(6159) = (0.001 kW)(6159)
Nos resultará:
6159 Watts = 6.159 kW
Conversión a unidades de energía eléctrica (kWh)
Para convertirlo a unidades de energía eléctrica en kW.h tenemos que considerar un tiempo en horas, lo haremos según la tabla adjunta:
| Potencia eléctrica | Tiempo | Consumo de energía eléctrica |
| 6.159 kW | 1 hora | 6.159 kW.h |
| 6.159 kW | 2 horas | 12.318 kW.h |
| 6.159 kW | 3 horas | 18.477 kW.h |
| 6.159 kW | 4 horas | 24.636 kW.h |
| 6.159 kW | 5 horas | 30.795 kW.h |
| 6.159 kW | 6 horas | 36.954 kW.h |
| 6.159 kW | 7 horas | 43.113 kW.h |
| 6.159 kW | 8 horas | 49.272 kW.h |
| 6.159 kW | 9 horas | 55.431 kW.h |
| 6.159 kW | 10 horas | 61.59 kW.h |
| 6.159 kW | 11 horas | 67.749 kW.h |
| 6.159 kW | 12 horas | 73.908 kW.h |
| 6.159 kW | 13 horas | 80.067 kW.h |
| 6.159 kW | 14 horas | 86.226 kW.h |
| 6.159 kW | 15 horas | 92.385 kW.h |
| 6.159 kW | 16 horas | 98.544 kW.h |
| 6.159 kW | 17 horas | 104.703 kW.h |
| 6.159 kW | 18 horas | 110.862 kW.h |
| 6.159 kW | 19 horas | 117.021 kW.h |
| 6.159 kW | 20 horas | 123.18 kW.h |
| 6.159 kW | 21 horas | 129.339 kW.h |
| 6.159 kW | 22 horas | 135.498 kW.h |
| 6.159 kW | 23 horas | 141.657 kW.h |
| 6.159 kW | 24 horas | 147.816 kW.h |
| 6.159 kW | 2 días | 295.632 kW.h |
| 6.159 kW | 3 días | 443.448 kW.h |
| 6.159 kW | 4 días | 591.264 kW.h |
| 6.159 kW | 5 días | 739.08 kW.h |
| 6.159 kW | 6 días | 886.896 kW.h |
| 6.159 kW | 7 días | 1034.712 kW.h |
| 6.159 kW | 2 semanas | 2069.424 kW.h |
| 6.159 kW | 3 semanas | 3104.136 kW.h |
| 6.159 kW | 4 semanas | 4138.848 kW.h |
| 6.159 kW | 1 mes(30 días) | 4434.48 kW.h |
Diccionario electrónico
¿Qué es un Bucle de servo?
En electrónica, un "bucle de servo" se refiere a un sistema de control retroalimentado diseñado para mantener una cierta variable (como posición, velocidad, temperatura, etc.) en un valor objetivo o deseado. Un bucle de servo consta de varios componentes esenciales, incluyendo un sensor de retroalimentación, un controlador y un actuador. Estos componentes trabajan juntos para ajustar y corregir continuamente la variable controlada para que se mantenga cerca del valor deseado.
A continuación, se describen los componentes y el funcionamiento de un bucle de servo:
-
Sensor de Retroalimentación: Un sensor de retroalimentación mide la variable que se está controlando y proporciona información en tiempo real sobre su estado actual. Por ejemplo, si el bucle de servo se utiliza para controlar la posición de un motor, el sensor podría ser un codificador o un sensor de posición que detecta la ubicación actual del motor y proporciona esta información al sistema de control.
-
Controlador: El controlador es el cerebro del bucle de servo. Recibe la información de retroalimentación del sensor y la compara con el valor deseado (referencia). Luego, calcula la diferencia entre la retroalimentación actual y la referencia, lo que se conoce como error. El controlador utiliza algoritmos y estrategias de control para determinar cómo debe ajustarse el sistema para minimizar el error y mantener la variable controlada en el valor deseado.
-
Actuador: El actuador es el componente que efectúa los ajustes en el sistema en función de las decisiones del controlador. Puede ser un motor, una válvula, un servomotor, un calentador o cualquier otro dispositivo capaz de modificar la variable controlada. El actuador recibe las señales del controlador y realiza las acciones necesarias para corregir el error y acercar la variable controlada a la referencia.
-
Retroalimentación Constante: El proceso de control en un bucle de servo es continuo y cíclico. El sensor proporciona retroalimentación constante sobre la variable controlada, el controlador calcula el error y ajusta las señales al actuador, y el actuador realiza los cambios necesarios en el sistema. Esto se repite de manera iterativa para mantener la variable controlada lo más cerca posible del valor objetivo.
Los bucles de servo se utilizan en una amplia variedad de aplicaciones en electrónica y sistemas de control, como:
- Control de posición y velocidad en motores y servomotores.
- Control de temperatura en sistemas de calefacción, ventilación y aire acondicionado.
- Estabilización de plataformas y sistemas de navegación en aeronaves y vehículos autónomos.
- Control de enfoque y seguimiento en cámaras y telescopios.
- Control de posición en brazos robóticos y sistemas de automatización industrial.
En resumen, un bucle de servo es un sistema de control retroalimentado que utiliza un sensor de retroalimentación, un controlador y un actuador para mantener una variable controlada cerca de un valor objetivo deseado. Este proceso de ajuste y corrección continua es esencial para mantener un rendimiento preciso y estable en diversas aplicaciones electrónicas y de control.
Ver lista de palabras
Lista de Calculadoras
Para conversión de unidades
- Conversión de unidades de resistencia
- Conversión de unidades de Corriente
- Conversión de unidades de Voltaje
- Conversión de unidades de Potencia eléctrica
- Conversión de unidades de Capacidad
- Conversión de unidades de Inductancia
- Conversión de unidades de Frecuencia
- Conversión de unidades de Carga Eléctrica
- Conversión de unidades de Conductancia
- Calculadora de Consumo de Energía en kW-H
- Calculadora de Consumo de Energía en Soles
Para Resistencias
- Memorizando código de colores
- Ejercicios de código de colores 4 Bandas
- Ejercicios de código de colores 5 Bandas
Para Condensadores
Para Transformadores
Para Diodos
- Hallar la resistencia en serie con diodo LED
- Hallar la resistencia en serie con diodo Zener sin carga
- Hallar la resistencia en serie con diodo Zener con carga
Para Transistores
Para la Ley de Ohm
- Hallar Corriente en la Ley de Ohm
- Hallar Voltaje en la Ley de Ohm
- Hallar Resistencia en la Ley de Ohm
- Hallar la Potencia en la Ley de Ohm
Recomendados:
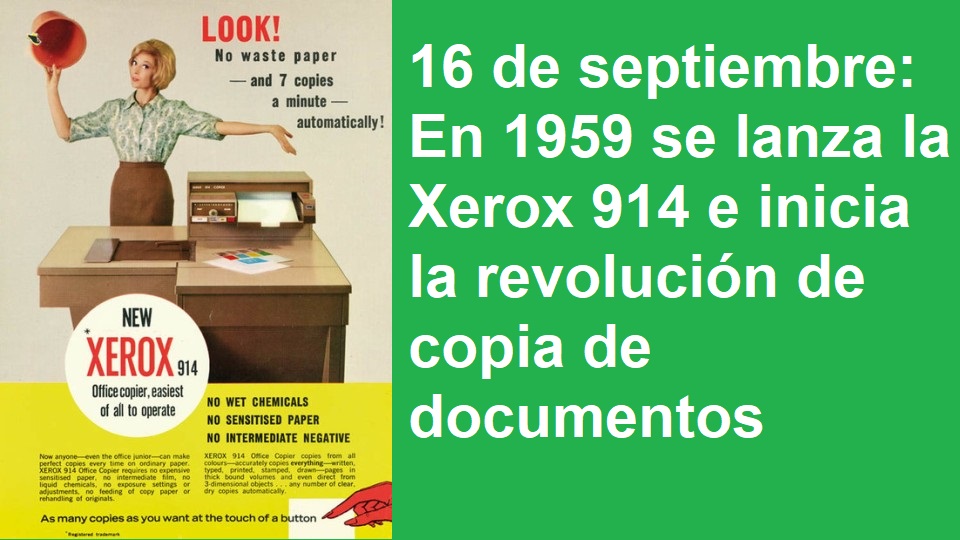
Un día como hoy 16/09/2026
Le pusieron Xerox 914 porque podía hacer copiar originales de hasta 9 pulgadas por 14 pulgadas.

Peso Ideal según la altura
Escribe tu altura en metros y podrás conocer tu peso ideal. Además puedes obtener el margen mínimo y máximo.